반응형

전체 글 17

MTPA와 약자속 제어(Field Weakening): IPMSM 고속 운전 원리 | 모터제어 11편

같은 전류로 토크는 더 크게, 속도는 더 높게! 🧠 왜 id = 0 만으로는 부족할까?지금까지는 id = 0 제어로 iq만 토크에 썼습니다. SPM에서는 충분하지만,IPM(Ld 에서는 릴럭턴스 토크를 버리는 셈이고,속도가 올라가면 역기전력이 DC 링크 전압에 막혀 더 이상 가속이 안 되는 한계가 옵니다.영역제어 전략목표기저속도 이하MTPA전류당 최대 토크 (효율↑)기저속도 이상Field Weakening전압 한계 내에서 속도 확장📐 MTPA (Maximum Torque Per Ampere)Te = 1.5·p·[ ψf·iq + (Ld - Lq)·id·iq ]MTPA 조건:id = ψf/(2(Lq-Ld)) - sqrt( ψf²/(4(Lq-Ld)²) + iq² )📌 IPM은 id를 음(-)으로 흘리면 릴..
모터제어 2026.10.03

센서리스 추정 알고리즘 시뮬레이션: BEMF Observer와 PLL로 각도 추정 | 모터제어 10편

센서 대신 수식이 로터 위치를 알려준다면? 🧠 지난 글 복습 – 왜 추정기가 필요할까?지난 글에서는 θ를 센서 값처럼 직접 넣어 FOC 시뮬레이션을 돌렸습니다.이번에는 θ를 모터 전압·전류만으로 추정하고, 실제 θ와 비교해 보겠습니다.센서리스 FOC의 성능은 사실상 추정기 품질이 결정합니다.📁 대표적인 센서리스 추정 방식방식원리특징BEMF Observer모델로 역기전력(eα, eβ) 추정구현 간단, 중·고속에 강함SMO (Sliding Mode)전류 오차의 부호로 BEMF 추출파라미터 변화에 강건, 채터링 존재Flux Observer자속 적분으로 각도 계산저속 특성 양호, 적분 드리프트 주의HFI (고주파 주입)돌극성(Ld≠Lq) 이용정지·저속 가능, IPM에 적합이번 글은 가장 많이 쓰이는 BEMF..

모터제어 2026.10.03

FOC 시뮬레이션(MATLAB/Simulink)으로 보는 PMSM 정밀 제어 | 모터제어 9편

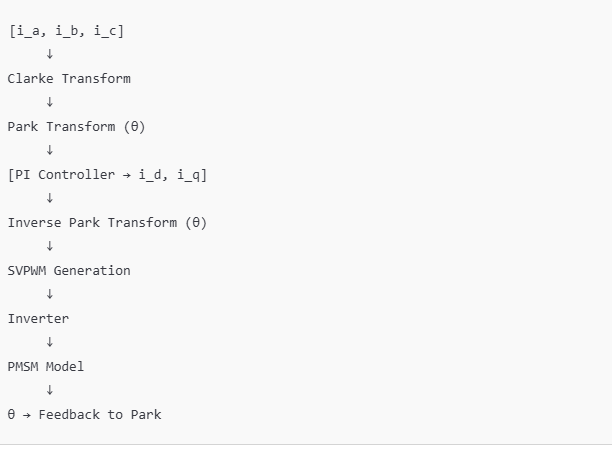
직접 돌리기 전에, 가상으로 돌려보자!🧠 왜 시뮬레이션이 중요한가요?FOC(Field-Oriented Control)는 수식과 벡터 기반 제어이기 때문에,수치 해석 기반 시뮬레이션을 먼저 해보는 것이 실제 구현보다 훨씬 안전하고 효율적입니다.이점설명💥 하드웨어 리스크 ↓과전류·불안정한 회전 없이 사전 확인 가능🧪 파라미터 튜닝PID, MTPA, 속도 응답성 확인🔍 내부 전류·자속 분석실시간 전류 벡터, 토크, 회전속도 가시화🧭 센서리스 실험도 가능추정된 위치 vs 실제 위치 비교 검증📁 시뮬레이션 구성 요소 (기본 블록)블록기능Motor Model (PMSM/IPMSM)모터의 전기적, 기계적 특성 모델링Clarke / Park Transform전류 변환PI Controller (id, iq)전..

모터제어 2025.04.12
반응형