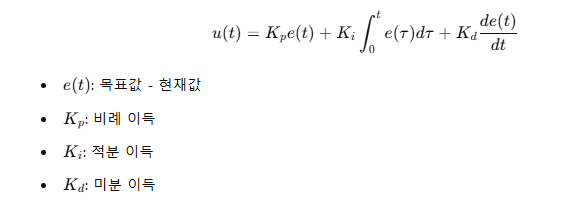반응형

PMSM 7

전류 센서 오프셋·게인 오차와 토크 리플: 원인과 보정 방법 | 모터제어 15편

14편에서 데드타임이 만드는 전압 왜곡을 다뤘습니다. 이번에는 전류 측정 자체가 틀렸을 때 생기는 문제입니다. 전류 제어기는 "측정된 전류"를 지령에 맞추려고 동작하기 때문에, 측정이 틀리면 제어기는 열심히 일해서 틀린 값을 정확히 맞춥니다. 그 결과 실제 전류와 토크에 리플이 생깁니다. 오프셋과 게인 오차가 각각 어떤 모양의 리플을 만드는지, 어떻게 잡는지 정리합니다.핵심 요약전류 측정 오차는 크게 오프셋 오차와 게인(스케일링) 오차로 나뉩니다.오프셋 오차는 전기 주파수의 1배(1차) 리플, 상별 게인 불일치는 2배(2차) 리플을 만듭니다.토크 리플 비율은 대략 Δiq / iq 이므로, 작은 오프셋도 저부하에서 크게 보입니다.오프셋은 기동 시 영전류 구간에서 평균해 오프라인 교정하는 것이 기본입니다.게..
모터제어 2026.11.08

PI 전류제어기 게인 튜닝: Kp·Ki를 모터 R·L로 계산하는 법 | 모터제어 13편

지난 12편(FOC 펌웨어 구현)에서 MCU에 FOC를 올릴 때 챙길 것들을 봤다면, 이번 편은 FOC 성능을 실제로 좌우하는 d·q축 PI 전류제어기 게인을 어떻게 정하는가입니다. "Kp, Ki를 감으로 올렸다 내렸다"에서 벗어나, 모터 파라미터(R, L)와 원하는 대역폭만으로 계산하는 방법을 정리합니다.핵심 요약① 전류 루프의 플랜트는 축마다 1/(Ls+R)인 1차 시스템이다.② PI의 영점으로 모터의 전기 극점을 상쇄하면 Kp = L·ωc, Ki = R·ωc로 게인이 바로 나온다.③ 대역폭 ωc는 PWM·샘플링 지연을 고려해 보통 제어 주파수의 1/10~1/20 이하로 잡는다.1. 전류 루프의 플랜트 모델PMSM의 d·q축 전압 방정식은 다음과 같습니다.v_d = R·i_d + L_d·di_d/dt..

모터제어 2026.10.24

센서리스 추정 알고리즘 시뮬레이션: BEMF Observer와 PLL로 각도 추정 | 모터제어 10편

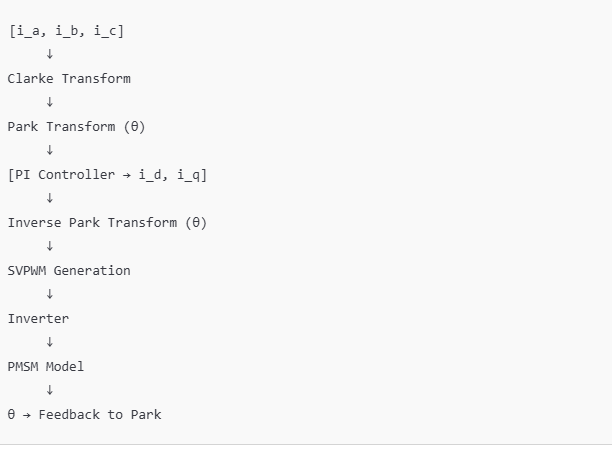
센서 대신 수식이 로터 위치를 알려준다면? 🧠 지난 글 복습 – 왜 추정기가 필요할까?지난 글에서는 θ를 센서 값처럼 직접 넣어 FOC 시뮬레이션을 돌렸습니다.이번에는 θ를 모터 전압·전류만으로 추정하고, 실제 θ와 비교해 보겠습니다.센서리스 FOC의 성능은 사실상 추정기 품질이 결정합니다.📁 대표적인 센서리스 추정 방식방식원리특징BEMF Observer모델로 역기전력(eα, eβ) 추정구현 간단, 중·고속에 강함SMO (Sliding Mode)전류 오차의 부호로 BEMF 추출파라미터 변화에 강건, 채터링 존재Flux Observer자속 적분으로 각도 계산저속 특성 양호, 적분 드리프트 주의HFI (고주파 주입)돌극성(Ld≠Lq) 이용정지·저속 가능, IPM에 적합이번 글은 가장 많이 쓰이는 BEMF..

모터제어 2026.10.03

FOC 시뮬레이션(MATLAB/Simulink)으로 보는 PMSM 정밀 제어 | 모터제어 9편

직접 돌리기 전에, 가상으로 돌려보자!🧠 왜 시뮬레이션이 중요한가요?FOC(Field-Oriented Control)는 수식과 벡터 기반 제어이기 때문에,수치 해석 기반 시뮬레이션을 먼저 해보는 것이 실제 구현보다 훨씬 안전하고 효율적입니다.이점설명💥 하드웨어 리스크 ↓과전류·불안정한 회전 없이 사전 확인 가능🧪 파라미터 튜닝PID, MTPA, 속도 응답성 확인🔍 내부 전류·자속 분석실시간 전류 벡터, 토크, 회전속도 가시화🧭 센서리스 실험도 가능추정된 위치 vs 실제 위치 비교 검증📁 시뮬레이션 구성 요소 (기본 블록)블록기능Motor Model (PMSM/IPMSM)모터의 전기적, 기계적 특성 모델링Clarke / Park Transform전류 변환PI Controller (id, iq)전..

모터제어 2025.04.12

IPM vs SPM 모터 차이: 구조와 제어 방식 비교 | 모터제어 7편

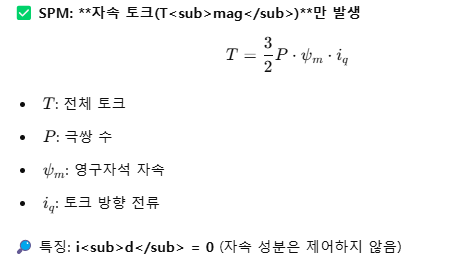
1. SPM과 IPM의 구조 차이✅ SPM (Surface Permanent Magnet)자석이 회전자(Rotor)의 **표면(Surface)**에 부착되어 있음공극 자속 분포가 균일하여 단순하고 예측 가능자속 경로가 짧고 자속 밀도가 낮음 → 토크도 제한적✅ IPM (Interior Permanent Magnet)자석이 회전자 **내부(Interior)**에 매립되어 있음회전자 형태에 따라 자기저항(Reluctance) 차이가 발생자속+자기저항 토크를 동시에 생성할 수 있음고속 회전 시 자속 약화(Field Weakening) 제어에 유리🧠 2. 토크 발생 원리 비교 (핵심 차이)✅ IPM: 자속 토크 + 자기저항 토크 동시 발생⚙️ 3. 제어 전략 요약항목SPMIPM자석 위치표면내부주요 토크자속 토..

모터제어 2025.04.05

FOC(벡터제어) 원리: Clarke·Park 변환과 SVPWM | BLDC·PMSM 제어 6편

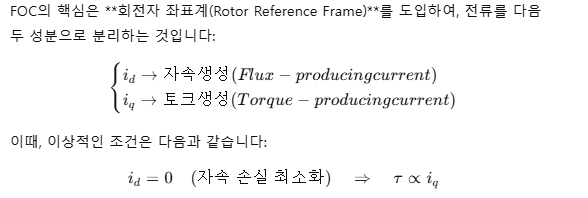
6. FOC (Field-Oriented Control) – 고성능 BLDC 제어의 핵심모터를 전류 벡터로 제어하는 고급 기술BLDC나 PMSM 모터를 사용할 때 가장 강력한 제어 방식이 바로 **FOC(Field-Oriented Control)**입니다.이 제어 방식은 모터를 전류의 방향과 크기를 분해해서 제어하는 기술로, 고속·고효율·고정밀을 실현할 수 있어요.🎯 왜 FOC가 필요한가요?일반적인 PWM 제어나 단순 속도 제어는 다음과 같은 문제를 가집니다:고속 회전 시 진동 발생부하 변화에 대한 반응 속도 낮음효율 저하FOC는 이런 문제를 해결하기 위해 전류를 **벡터(Vector)**로 보고, 모터 내부의 자속 방향에 맞춰 정밀하게 제어합니다.🔄 전류를 분해해서 제어한다? (d-q 축 개념)​즉..

모터제어 2025.04.05

모터 제어 방식 정리: 오픈루프·폐루프·PID·PWM 제어 | 모터제어 4편

4. 모터 제어 방식 – 회전을 똑똑하게 제어하는 기술전기를 얼마나 똑똑하게 넣느냐가 성능을 결정한다모터는 단순히 전기를 연결한다고 해서 항상 잘 돌아가는 게 아니에요.**속도, 위치, 힘(토크)**을 우리가 원하는 대로 조절하려면 제어 방식이 아주 중요합니다.이번엔 모터를 제어하는 여러 방식과 원리를 수식과 함께 알아볼게요!🔁 1. 오픈 루프 제어 (Open Loop Control)"전기를 넣으면 돈다. 얼마나 돌지는 신경 안 쓴다."오픈 루프 제어는 입력만 조절하고, 출력(속도, 위치)은 측정하지 않는 방식이에요.대표적으로 스테퍼 모터에서 자주 사용되며, 예측 가능한 시스템에서만 효과적입니다.장점: 구조 단순, 빠른 반응단점: 외부 부하에 따라 출력이 바뀜예시text복사편집모터 PWM = 50% →..

모터제어 2025.04.05
반응형