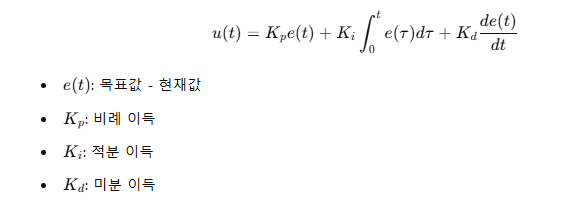반응형

모터제어 13

PI 전류제어기 게인 튜닝: Kp·Ki를 모터 R·L로 계산하는 법 | 모터제어 13편

지난 12편(FOC 펌웨어 구현)에서 MCU에 FOC를 올릴 때 챙길 것들을 봤다면, 이번 편은 FOC 성능을 실제로 좌우하는 d·q축 PI 전류제어기 게인을 어떻게 정하는가입니다. "Kp, Ki를 감으로 올렸다 내렸다"에서 벗어나, 모터 파라미터(R, L)와 원하는 대역폭만으로 계산하는 방법을 정리합니다.핵심 요약① 전류 루프의 플랜트는 축마다 1/(Ls+R)인 1차 시스템이다.② PI의 영점으로 모터의 전기 극점을 상쇄하면 Kp = L·ωc, Ki = R·ωc로 게인이 바로 나온다.③ 대역폭 ωc는 PWM·샘플링 지연을 고려해 보통 제어 주파수의 1/10~1/20 이하로 잡는다.1. 전류 루프의 플랜트 모델PMSM의 d·q축 전압 방정식은 다음과 같습니다.v_d = R·i_d + L_d·di_d/dt..
모터제어 2026.10.24

FOC 펌웨어 구현: MCU에서 실제로 돌릴 때 챙겨야 할 것들 | 모터제어 12편

시뮬레이션에서 잘 돌던 FOC, 보드에 올리면 왜 안 돌까? 🧠 시뮬레이션과 실제의 차이시뮬레이션은 연속 시간, 무한 정밀도, 이상적인 센서를 가정합니다.실제 MCU에서는 샘플링 지연, 연산 시간, 양자화, 노이즈, 데드타임이 모두 끼어듭니다.항목시뮬레이션실제 MCU시간연속 / 10µs 고정 스텝PWM 주기 단위 이산 제어연산double 부동소수점FPU 유무에 따라 float / Q-format전류 측정이상적인 값ADC 오프셋, 게인 오차, 노이즈인버터이상 스위치데드타임, 전압 강하⏱️ 제어 루프 타이밍 설계PWM 캐리어(센터 정렬) 골짜기 └─ ADC 트리거 (Low-side ON 구간 중앙) └─ ADC 완료 인터럽트 ├─ 전류 변환 (Clarke/Park) ..

모터제어 2026.10.03

MTPA와 약자속 제어(Field Weakening): IPMSM 고속 운전 원리 | 모터제어 11편

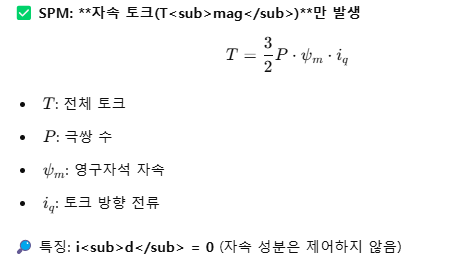
같은 전류로 토크는 더 크게, 속도는 더 높게! 🧠 왜 id = 0 만으로는 부족할까?지금까지는 id = 0 제어로 iq만 토크에 썼습니다. SPM에서는 충분하지만,IPM(Ld 에서는 릴럭턴스 토크를 버리는 셈이고,속도가 올라가면 역기전력이 DC 링크 전압에 막혀 더 이상 가속이 안 되는 한계가 옵니다.영역제어 전략목표기저속도 이하MTPA전류당 최대 토크 (효율↑)기저속도 이상Field Weakening전압 한계 내에서 속도 확장📐 MTPA (Maximum Torque Per Ampere)Te = 1.5·p·[ ψf·iq + (Ld - Lq)·id·iq ]MTPA 조건:id = ψf/(2(Lq-Ld)) - sqrt( ψf²/(4(Lq-Ld)²) + iq² )📌 IPM은 id를 음(-)으로 흘리면 릴..

모터제어 2026.10.03

센서리스 추정 알고리즘 시뮬레이션: BEMF Observer와 PLL로 각도 추정 | 모터제어 10편

센서 대신 수식이 로터 위치를 알려준다면? 🧠 지난 글 복습 – 왜 추정기가 필요할까?지난 글에서는 θ를 센서 값처럼 직접 넣어 FOC 시뮬레이션을 돌렸습니다.이번에는 θ를 모터 전압·전류만으로 추정하고, 실제 θ와 비교해 보겠습니다.센서리스 FOC의 성능은 사실상 추정기 품질이 결정합니다.📁 대표적인 센서리스 추정 방식방식원리특징BEMF Observer모델로 역기전력(eα, eβ) 추정구현 간단, 중·고속에 강함SMO (Sliding Mode)전류 오차의 부호로 BEMF 추출파라미터 변화에 강건, 채터링 존재Flux Observer자속 적분으로 각도 계산저속 특성 양호, 적분 드리프트 주의HFI (고주파 주입)돌극성(Ld≠Lq) 이용정지·저속 가능, IPM에 적합이번 글은 가장 많이 쓰이는 BEMF..

모터제어 2026.10.03

FOC 시뮬레이션(MATLAB/Simulink)으로 보는 PMSM 정밀 제어 | 모터제어 9편

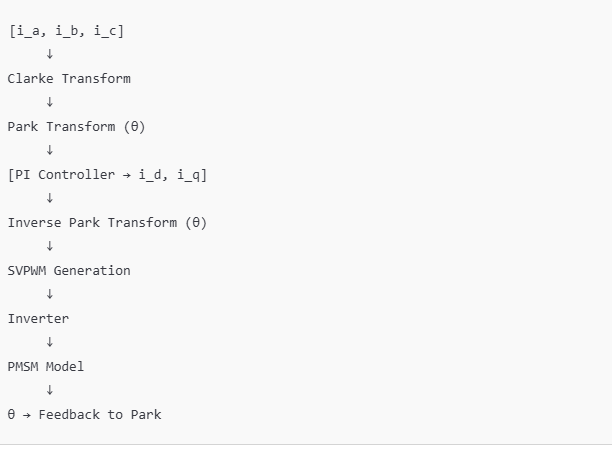
직접 돌리기 전에, 가상으로 돌려보자!🧠 왜 시뮬레이션이 중요한가요?FOC(Field-Oriented Control)는 수식과 벡터 기반 제어이기 때문에,수치 해석 기반 시뮬레이션을 먼저 해보는 것이 실제 구현보다 훨씬 안전하고 효율적입니다.이점설명💥 하드웨어 리스크 ↓과전류·불안정한 회전 없이 사전 확인 가능🧪 파라미터 튜닝PID, MTPA, 속도 응답성 확인🔍 내부 전류·자속 분석실시간 전류 벡터, 토크, 회전속도 가시화🧭 센서리스 실험도 가능추정된 위치 vs 실제 위치 비교 검증📁 시뮬레이션 구성 요소 (기본 블록)블록기능Motor Model (PMSM/IPMSM)모터의 전기적, 기계적 특성 모델링Clarke / Park Transform전류 변환PI Controller (id, iq)전..

모터제어 2025.04.12

센서리스 FOC 원리: 홀센서·엔코더 없이 로터 위치 추정 | 모터제어 8편

센서리스 FOC 제어 – 센서 없이 똑똑하게 모터를 돌리는 기술“센서 없이도 정확히 돌아간다고요?”센서리스(Field-Oriented) 제어는 FOC의 진화를 상징합니다.📌 왜 센서 없이 제어할까?FOC(Field-Oriented Control)는 정밀한 제어를 위해 로터의 위치를 정확히 알아야 합니다.보통은 **홀 센서(Hall sensor)**나 **엔코더(Encoder)**를 이용해 회전자 각도 θ\thetaθ를 측정하죠.하지만 센서를 없애면 다음과 같은 이점이 생깁니다:장점설명💸 비용 절감센서 부품 제거로 원가 절감📦 구조 단순화배선, 마운트 없이 더 작고 가볍게 설계 가능⚙️ 내구성 향상센서 고장 가능성 제거, 유지보수 감소🌡️ 고온 환경 대응센서 없이 극한 환경에서도 안정적으로 구동 가..

모터제어 2025.04.12

IPM vs SPM 모터 차이: 구조와 제어 방식 비교 | 모터제어 7편

1. SPM과 IPM의 구조 차이✅ SPM (Surface Permanent Magnet)자석이 회전자(Rotor)의 **표면(Surface)**에 부착되어 있음공극 자속 분포가 균일하여 단순하고 예측 가능자속 경로가 짧고 자속 밀도가 낮음 → 토크도 제한적✅ IPM (Interior Permanent Magnet)자석이 회전자 **내부(Interior)**에 매립되어 있음회전자 형태에 따라 자기저항(Reluctance) 차이가 발생자속+자기저항 토크를 동시에 생성할 수 있음고속 회전 시 자속 약화(Field Weakening) 제어에 유리🧠 2. 토크 발생 원리 비교 (핵심 차이)✅ IPM: 자속 토크 + 자기저항 토크 동시 발생⚙️ 3. 제어 전략 요약항목SPMIPM자석 위치표면내부주요 토크자속 토..

모터제어 2025.04.05

FOC(벡터제어) 원리: Clarke·Park 변환과 SVPWM | BLDC·PMSM 제어 6편

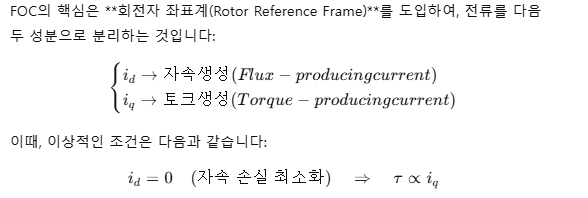
6. FOC (Field-Oriented Control) – 고성능 BLDC 제어의 핵심모터를 전류 벡터로 제어하는 고급 기술BLDC나 PMSM 모터를 사용할 때 가장 강력한 제어 방식이 바로 **FOC(Field-Oriented Control)**입니다.이 제어 방식은 모터를 전류의 방향과 크기를 분해해서 제어하는 기술로, 고속·고효율·고정밀을 실현할 수 있어요.🎯 왜 FOC가 필요한가요?일반적인 PWM 제어나 단순 속도 제어는 다음과 같은 문제를 가집니다:고속 회전 시 진동 발생부하 변화에 대한 반응 속도 낮음효율 저하FOC는 이런 문제를 해결하기 위해 전류를 **벡터(Vector)**로 보고, 모터 내부의 자속 방향에 맞춰 정밀하게 제어합니다.🔄 전류를 분해해서 제어한다? (d-q 축 개념)​즉..

모터제어 2025.04.05

모터제어 소프트웨어 코드 구조: PWM부터 PID까지 제어 흐름 | 모터제어 5편

5. 모터 제어 소프트웨어 코드 구성PWM부터 PID까지, 코드로 구현하는 모터 제어의 전과정모터 제어는 단순한 “ON/OFF” 신호를 넘어서, 여러 하드웨어와 소프트웨어 모듈이 유기적으로 동작해야 합니다.이번엔 실제로 **MCU(Microcontroller Unit)**에서 동작하는 모터 제어 코드를 어떻게 구성하는지 알아보겠습니다.🧩 1. 전체 흐름 요약 – 제어 블록 구조모터 제어는 일반적으로 아래의 구조를 따라 구성됩니다.text복사편집[Sensor 입력] → [Target 계산] → [PID 제어] → [PWM 출력] → [Motor 동작] ✅ 각 블록 설명블록설명Sensor 입력위치/속도 센서(Hall, Encoder 등) 또는 전류 측정Target 계산목표 속도, 위치, 토크 설정 (명령 ..

모터제어 2025.04.05

모터 제어 방식 정리: 오픈루프·폐루프·PID·PWM 제어 | 모터제어 4편

4. 모터 제어 방식 – 회전을 똑똑하게 제어하는 기술전기를 얼마나 똑똑하게 넣느냐가 성능을 결정한다모터는 단순히 전기를 연결한다고 해서 항상 잘 돌아가는 게 아니에요.**속도, 위치, 힘(토크)**을 우리가 원하는 대로 조절하려면 제어 방식이 아주 중요합니다.이번엔 모터를 제어하는 여러 방식과 원리를 수식과 함께 알아볼게요!🔁 1. 오픈 루프 제어 (Open Loop Control)"전기를 넣으면 돈다. 얼마나 돌지는 신경 안 쓴다."오픈 루프 제어는 입력만 조절하고, 출력(속도, 위치)은 측정하지 않는 방식이에요.대표적으로 스테퍼 모터에서 자주 사용되며, 예측 가능한 시스템에서만 효과적입니다.장점: 구조 단순, 빠른 반응단점: 외부 부하에 따라 출력이 바뀜예시text복사편집모터 PWM = 50% →..

모터제어 2025.04.05
반응형