반응형

IPMSM 2

MTPA와 약자속 제어(Field Weakening): IPMSM 고속 운전 원리 | 모터제어 11편

같은 전류로 토크는 더 크게, 속도는 더 높게! 🧠 왜 id = 0 만으로는 부족할까?지금까지는 id = 0 제어로 iq만 토크에 썼습니다. SPM에서는 충분하지만,IPM(Ld 에서는 릴럭턴스 토크를 버리는 셈이고,속도가 올라가면 역기전력이 DC 링크 전압에 막혀 더 이상 가속이 안 되는 한계가 옵니다.영역제어 전략목표기저속도 이하MTPA전류당 최대 토크 (효율↑)기저속도 이상Field Weakening전압 한계 내에서 속도 확장📐 MTPA (Maximum Torque Per Ampere)Te = 1.5·p·[ ψf·iq + (Ld - Lq)·id·iq ]MTPA 조건:id = ψf/(2(Lq-Ld)) - sqrt( ψf²/(4(Lq-Ld)²) + iq² )📌 IPM은 id를 음(-)으로 흘리면 릴..
모터제어 2026.10.03

IPM vs SPM 모터 차이: 구조와 제어 방식 비교 | 모터제어 7편

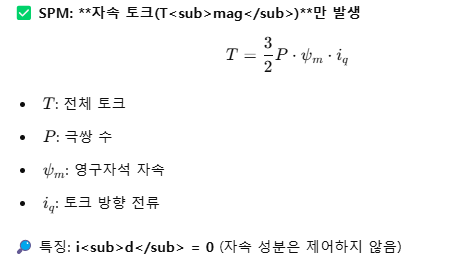
1. SPM과 IPM의 구조 차이✅ SPM (Surface Permanent Magnet)자석이 회전자(Rotor)의 **표면(Surface)**에 부착되어 있음공극 자속 분포가 균일하여 단순하고 예측 가능자속 경로가 짧고 자속 밀도가 낮음 → 토크도 제한적✅ IPM (Interior Permanent Magnet)자석이 회전자 **내부(Interior)**에 매립되어 있음회전자 형태에 따라 자기저항(Reluctance) 차이가 발생자속+자기저항 토크를 동시에 생성할 수 있음고속 회전 시 자속 약화(Field Weakening) 제어에 유리🧠 2. 토크 발생 원리 비교 (핵심 차이)✅ IPM: 자속 토크 + 자기저항 토크 동시 발생⚙️ 3. 제어 전략 요약항목SPMIPM자석 위치표면내부주요 토크자속 토..

모터제어 2025.04.05
반응형